


בעיית המפעיל המשותף שאף אחד לא מדבר עליה
לפיתוח רובוט דמוי אדם יש בעיית מגנט. לא בעיית אספקה - בעיית מפרט.
רוב הצוותים הבונים מפרקים דמויי אדם מתחילים בשליפת מפרט NdFeB ברמה גבוהה מכל מה שמעצב המנוע שלהם השתמש בפעם הקודמת. N45SH מצוין מכיוון שהוא עבד בפרויקט הסרוו האחרון. הסיומת התרמית נבחרה כך שתתאים למגבלת הטמפרטורה המתפתלת. ולאחר מכן שישה חודשים לאחר בדיקת החומרה, המפרק חם יותר ממה שחזה הדגם, מומנט קבוע נסחף, ואף אחד לא יכול להסביר מיד למה - כי המגנט נראה בסדר בטמפרטורת החדר.
הבעיה היא שמפעילי מפרק רובוט דמוי אדם יושבים בצומת של אילוצים שלא קיימים ברוב יישומי המנוע האחרים: צפיפות מומנט קיצונית, מחזורי עבודה לסירוגין, מעטפות תרמיות הדוקות ללא קירור מאולץ, וחבילה מכנית שמקרבת את המגנט למקורות חום כמעט מכל עיצוב אחר של מנוע. קבלת הבחירה הנכונה של NdFeB דורשת חשיבה על כל ארבעת האילוצים הללו יחד, ולא בנפרד.
מאמר זה עוסק כיצד לעשות זאת.
1. מדוע מפעילי מפרקים Humanoid שונים מבחינה תרמית
מנוע סרוו סטנדרטי ביישומים תעשייתיים פועל בערך בשיווי משקל תרמי במצב יציב במהלך הייצור. אתה מגדיל את המגנט לעבודה רציפה בטמפרטורה מדורגת, מוסיף שוליים, והבחירה ניתנת להגנה.
מפרקי רובוט דמוי אדם לא מתנהגים כך. מחזור הליכה בהליכה כולל התפרצויות קצרות עם מומנט גבוה - זרמי שיא של 3-5× הדירוג הרציף - ואחריו שלבים בעומס נמוך שבהם המפרק מחזיק בעיקר במצב כנגד כוח הכבידה. הזרם הממוצע עשוי להיות צנוע, אבל שיא ייצור החום במהלך שלבי התפרצות אלה מרוכז, וקבוע הזמן התרמי של מפעיל מפרק קומפקטי (בדרך כלל 10-30 שניות עבור הפיתול, יותר עבור מכלול המגנט) אומר שטמפרטורת המגנט מפגרת לטמפרטורת הפיתול במידה מספקת.
במקרה מבחן מאופיין היטב: מפעיל ללא מסגרת של 60 מ"מ המריץ הדמיית הליכה בהליכה ב-1 הרץ הראה טמפרטורות מתפתלות שהגיעו לשיא של 95 מעלות בשלב העמידה, בעוד שטמפרטורת פני השטח של מגנט הרוטור הגיעה ל-72 מעלות בלבד - פיגור של כ-8 שניות. בתדר הליכה של 2 הרץ, ההשהיה נדחסת וטמפרטורת המגנט מתקרבת ל-88 מעלות באותו מחזור עבודה. דרגת המגנט הבטוחה ב-1 הרץ עשויה להתקרב לסף הדה-מגנטיזציה הבלתי הפיך שלו ב-2 הרץ, בלי שום דבר במודל התרמי במצב יציב שיסמן אותו.
זו הסיבה שציינת מגנט מפרק דמוי אדם מדגם תרמי במצב יציב בלבד אינו מספיק. דינמיקת מחזור העבודה חשובה.
2. הסיכון לדה-מגנטיזציה אינו סימטרי
דה-מגנטיזציה של NdFeB אינה אירוע בינארי. יש אובדן הדרגתי בלתי הפיך של Br שמצטבר בכל פעם שהמגנט פועל מתחת לנקודת הברך שלו בעקומת BH - ובמנוע מפרק ללא מסגרת בעל ספירת קוטבים גבוהה, נקודת הפעולה עוברת לכיוון הברך בתנאי שיא זרם, בדיוק כשהמפרק עושה את עבודת המומנט הגבוהה ביותר שלו.
ההשלכה המעשית: מגנט בטוח תרמית במצב יציב של 80 מעלות עדיין יכול להתבטל באופן חלקי במהלך פרץ מומנט של 150ms אם שיא הזרם גבוה מספיק כדי לדחוף את נקודת הפעולה מתחת לברך. כמות הדה-מגנטיזציה למחזור קטנה - אולי 0.1-0.3% אובדן Br - אבל היא מצטברת. לאחר 10,000 מחזורי הליכה, מפרק שהתחיל במפרט יכול לפעול ב-2-4% מתחת לקבוע המומנט המקורי שלו. זה מספיק כדי לגרום לאסימטריה ניכרת בהליכה דו-צדדית, ומספיק כדי ליצור כאבי ראש בקרה סגורה שנראים כמו בעיות תוכנה.
התיקון הוא פשוט אך מחייב לדעת שהוא הכרחי: ציין את דרגת המגנט בהתבסס על נקודת הפעולה בשיא במהלך זרם ארעיות מקסימלי, לא רק על הגבול התרמי במצב יציב. עבור רוב יישומי מפרקים דמויי אדם, זה דוחף את הבחירה מדרגות סטנדרטיות של סיומת N לכיוון H או SH - לא בגלל שהטמפרטורה גבוהה, אלא בגלל שכוח הכפייה צריך להתקיים נגד שדות דה-מגנטיות שיא.
3. בחירת כיתה לפי תפקיד משותף
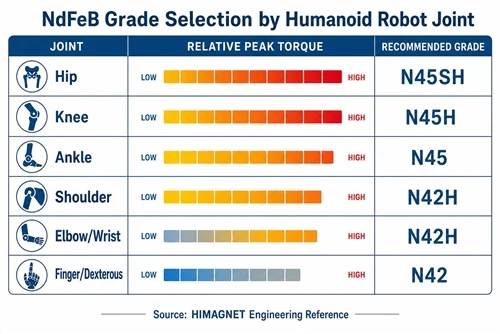
לא לכל המפרקים ברובוט דמוי אדם יש אותה סביבה תרמית ואלקטרומגנטית. גישה היררכית לבחירת כיתה הגיונית.
| מְשׁוּתָף | שיא מומנט | סביבה תרמית | ציון מומלץ | נימוק |
|---|---|---|---|---|
| ירך (גובה גובה/גלגול) | גבוה (40–120 ננומטר) | אגן סגור, זרימת אוויר מוגבלת | N42SH–N45SH | סיכון גבוה לדה-מגנטיזציה של זרם שיא; סביבה תרמית סגורה |
| בֶּרֶך | הגבוה ביותר (60–150 ננומטר) | חשוף, הסעה טובה יותר | N45H–N48H | שיא המומנט דומיננטי; קירור טוב יותר מאפשר סיומת כפייה נמוכה יותר |
| קַרסוֹל | בינוני (20–60 ננומטר) | סביבה חשופה, הנמוכה ביותר | N45–N48H | סיכון תרמי נמוך יותר; תקן N מקובל אם שיא זרם נשלט |
| כתף (גובה/גלגול) | בינוני (15–40 ננומטר) | פלג גוף עליון סגור חלקית | N42H–N45H | צפיפות מומנט מתונה; מחזור עבודה סגור אך נמוך יותר מאשר רגליים |
| מרפק / פרק כף היד | נמוך-בינוני (5-20 ננומטר) | חשוף, הסעה טובה | N42–N45H | זרמי שיא נמוכים יותר; תקן N לעתים קרובות מספיק עם שוליים |
| אצבע / מיומן | נמוך (0.1–2 ננומטר) | מבנה יד סגור | N42H–N45H | נפח קטן מגביל את פיזור החום; סיומת H מספקת שוליים |
אלו נקודות התחלה, לא מפרטים סופיים. הבחירה בפועל תלויה בפרופיל שיא הזרם שלך, בהתנגדות התרמית של מכלול המפרק, והאם יש לך קירור אקטיבי. אבל הדפוס מתקיים: המפרקים הנושאים את העומס הרב ביותר בסביבות המוגבלות ביותר מבחינה תרמית - ירכיים, מכלולי כתף סגורים - זקוקים ל-Hcj גבוה יותר, בעוד למפרקים הדיסטליים החשופים יש יותר מרווח ראש תרמי ויכולים להפעיל דרגות כפייה נמוכות יותר.
4. גיאומטריית מקטע קשת עבור מפרקים בעלי ספירת קוטב גבוהה
רוב מפעילי המפרקים דמויי אדם משתמשים בתצורות של 12-20 מוטות כדי למקסם את המומנט לאמפר בקוטר קומפקטי. בספירת מוטות זו, רוחב מקטע הקשת צר - בדרך כלל אורך מיתר של 15-25 מ"מ עבור קוטר רוטור של 60-80 מ"מ - והעובי הרדיאלי מוגבל על ידי תקציב האינרציה של הרוטור.
שתי החלטות גיאומטריות חשובות יותר ממה שרוב הצוותים מבינים:
יחס קשת קוטב.יחס קשת קוטב בין 0.82 ל-0.90 הוא הטווח המעשי למזעור מומנט גלגלי השיניים במנועים חסרי מסגרת בעלי ספירת קוטבים גבוהה מבלי להקריב יותר מדי שטף מרווח אוויר. מעבר מעל 0.92 מגביר את השטף, אך גלגל השיניים הופך למקור אדוות המומנט הדומיננטי - בעייתי עבור מפרק רובוט שזקוק לשליטה חלקה במיקום במהירות נמוכה. ירידה מתחת ל-0.80 מפחיתה את גלגלי השיניים אך חותכת את צפיפות המומנט מספיק כדי שתזדקק למגנט בדרגה גבוהה יותר כדי לפצות, מה שמוסיף עלות מבלי להתייחס לבחירת הגיאומטריה הבסיסית.
עובי רדיאלי לעומת עובי ברזל אחורי.עבור מגנטים מסוג N45H ברוטור של 60-80 מ"מ, עובי מגנט רדיאלי של 3.5-4.5 מ"מ הוא הטווח שבו המגנטים פועלים ליד נקודת העבודה האופטימלית שלהם על עקומת BH. דק יותר מ-3 מ"מ ואתה משאיר שטף על השולחן. עבה מ-5 מ"מ מוסיף אינרציה של הרוטור שמתגלה כרוחב פס מופחת של מפרקים - עלות אמיתית ברובוט שזקוק לתגובות מהירות של בקרת עכבה.
5. מה עלות המקור בנפרד
זה נפוץ בתכניות פיתוח של רובוטים דמויי אנוש להשיג מגנטים רוטורים מספק אחד ולמינציות סטטור מספק אחר. ההיגיון הגיוני על הנייר: כל ספק מייעל את הרכיב שלו.
בפועל, ערימת הסובלנות בין רכיבים שמקורם באופן עצמאי הוא המקור העקבי ביותר לשונות רווחי אוויר במנועי מפרק ראשון. וריאציה של ±0.05 מ"מ ברדיוס קשת המגנט, בשילוב עם וריאציה של ±0.03 מ"מ ברדיוס חריצי הלמינציה, מייצרת וריאציה של עד ±0.08 מ"מ במרווח אוויר סביב היקף הרוטור. במרווח אוויר נומינלי של 0.4 מ"מ - אופייני למפרק ללא מסגרת בעל צפיפות מומנט גבוהה - זוהי וריאציה של 20%. התוצאה היא אדוות מומנט מדידות בתדר מעבר הקוטב, שבמנוע 16 קוטבים ב-200 סל"ד (מהירות הליכה איטית טיפוסית) נופל ב-26 הרץ - בדיוק ברוחב הפס של רוב בקרי עכבת המפרקים האנושיים.
התאמת גיאומטריית קשת המגנט לגיאומטריית הלמינציה בפועל מאותה אצווה ייצור מבטלת את רוב הווריאציה הזו. המגנט והלמינציה לא צריכים להגיע מאותו ספק בהכרח, אבל הם כן צריכים לעבור אימות ממדי לפני ההרכבה - וזה הרבה יותר קל כאשר שניהם מגיעים ממקור אחד השולט בשני התהליכים.
6. רשימת בדיקה מעשית למפרט מגנט מפרק אנושי
- ☐ הגדר שיא שדה מגנטיזציה בזרם מרבי, לא רק טמפרטורת פעולה במצב יציב
- ☐ הפעל סימולציה תרמית של מחזור עבודה בתדר הליכת יעד - 1 הרץ ו-2 הרץ מינימום
- ☐ בחר דרגת על סמך נקודת הפעלה שיא עם מרווח Hcj של 15% מעל נקודת הברך בטמפרטורת המגנט המקסימלית הצפויה
- ☐ ציין גיאומטריה של מקטע קשת: יחס קשת מוט 0.82-0.90, עובי רדיאלי 3.5-4.5 מ"מ עבור קוטר רוטור 60-80 מ"מ
- ☐ ודא תקציב סובלנות מרווח אוויר: סובלנות רדיוס קשת מגנט + סובלנות רדיוס חריץ למינציה פחות או שווה ל-20% מרווח האוויר הנומינלי
- ☐ בקש עקומות BH ב-20 מעלות, 80 מעלות ו-120 מעלות מחומר הייצור - לא ערכי גליון נתונים
- ☐ למפרקי ירך וכתפיים סגורות: ציין את סיומת SH בתור קו הבסיס; H מקובל רק עם מודל תרמי מאומת המציג את שיא טמפרטורת המגנט פחות או שווה ל-120 מעלות בהליכה במקרה הגרוע
HIMAGNET מספקת מגנטים מקטעי קשת המותאמים לשרטוטי הלמינציה של הרוטור של הלקוח, עם נתוני BH בטמפרטורות מרובות מחומר הייצור. עבור תוכניות מפרקים דמויי אדם - ממפעילי אצבעות ועד למנועי מומנט הירך -צור קשר עם צוות ההנדסה שלנועם מומנט המפרק, המהירות והמעטפת התרמית שלך, ואנו נעבוד איתך על בחירת הציון.


